Напоследък студенти често ме питат за окабеляването на сервомотори, включително трите проводника, цветовете на всеки проводник, как се свързва сервомотор и окабеляването на четирипроводен сервомотор. За да отговоря по-добре на вашите въпроси, написах тази статия с надеждата, че ще ви бъде полезна.
Сервомоторите могат да бъдат категоризирани по вид сигнал: сервомотори с PWM сигнал, серийни сервомотори с RS-485, серийни сервомотори с TTL и сервомотори с CAN bus. Въпреки че методите на окабеляване за всеки метод на комуникация се различават леко, всички те включват две положителни и две отрицателни захранващи линии. Цветовете обикновено се използват за разграничаване на техните функции: червеният проводник в средата е положителната захранваща линия, кафявият проводник е отрицателната захранваща линия, а останалият оранжев проводник е сигналната линия.
Има обаче и случаи, при които положителната линия е червена, отрицателната е черна, а сигналната линия е бяла. Освен стандартната цветова схема за трижилни сервомотори, има и случаи, при които окабеляването е изцяло черно с бяла рамка около сигналната линия.
Окабеляване на PWM серво:
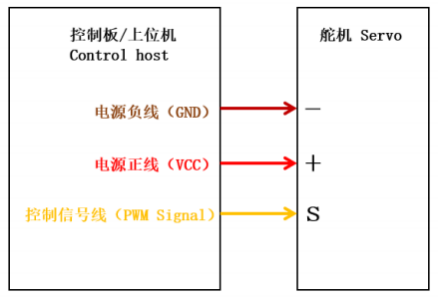
По време на предаване на PWM сигнал е необходим само един проводник както за предаване, така и за приемане на сигнала. Това е така, защото PWM сигналите са цифрови сигнали, състоящи се само от две състояния: високо и ниско. Промените между тези две състояния могат да се предават чрез един проводник.
Важно е да се отбележи, че въпреки че PWM сигналът използва само един проводник, неговата честота и работен цикъл могат да се регулират от микропроцесор или друг управляващ чип. Различните PWM сигнали могат да кодират цифрово различни аналогови сигнали, като по този начин постигат различни контролни функции.
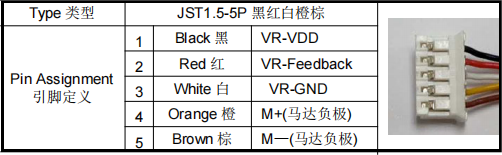
В допълнение към конвенционалните трижилни сервомотори, има и петжилни сервомотори. При тях липсва платка за управление на сервомотора. Вместо това, сензорът за ъгъл и моторът са свързани директно към електронния регулатор на скоростта (ESC), което води до два допълнителни положителни и отрицателни проводника за потенциометъра.
RS-485 серво:
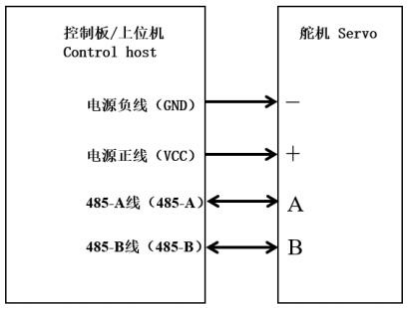
Сигналите RS-485 използват два проводника, защото използват диференциална сигнализация, изискваща два проводника за предаване на разликата в силата на сигнала. Тези проводници обикновено са представени от A и B или D+ и D-. При предаване на данни, предавателят изпраща данни по два проводника, а приемникът ги приема и сравнява. Тъй като сигналите по двата проводника са противоположни, приемникът може да извлече полезния сигнал.
Тъй като RS-485 сигналите предлагат силни възможности за защита от смущения, дълги разстояния на предаване и стабилни сигнали, те се използват широко в индустриалната автоматизация, роботизираните ръце, дистанционното управление и други области.
TTL серво:
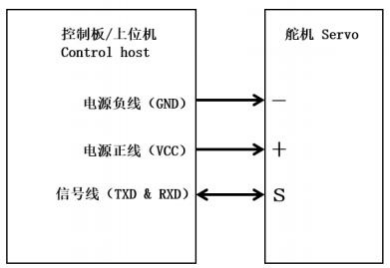
Подобно на PWM сервомоторите, TTL сервомоторите имат една сигнална линия. Разликата е, че TTL сигналите се предават с помощта на нива на напрежение. В TTL схема, когато входът е висок, изходът също е висок; когато входът е нисък, изходът също е нисък. TTL интерфейсът обикновено има четири проводника: VCC, GND, TXD и RXD. Въпреки това, сериен-едножилен конвертор може да се използва за свързване на двужилно, пълнодуплексно серийно устройство към една полудуплексна шина.
Процесът на предаване и приемане на данни се контролира от главното устройство, което определя дали шината се използва за предаване или приемане във всеки даден момент.
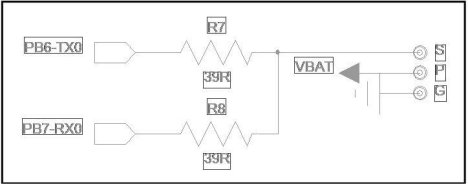
Освен това, TTL сигналите имат слаби антисмущаващи свойства и лесно се влияят от електромагнитни смущения, така че разстоянието им за предаване обикновено е кратко.
Сервомотор на CAN шината:
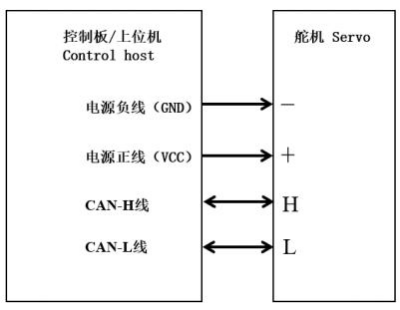
CAN шината, подобно на RS485, използва двупроводна диференциална сигнална система, разделена на две шини: CAN_H и CAN_L. Когато CAN възел предава данни, той ги изпраща едновременно по линиите CAN_H и CAN_L. Приемащият възел определя логическото състояние на данните, като сравнява разликата в напрежението между двете линии. Тъй като сигналите по двете линии са противоположни, приемащият възел може да извлече полезни сигнали.
CAN шината се различава от RS485 по това, че RS485 използва единична архитектура „master-slave“, което означава, че само един „master“ може да работи на шината. CAN шината, от друга страна, използва архитектура „multi-master-slave“. Всеки възел има свой собствен CAN контролер. Когато множество възли предават, те автоматично се разпределят въз основа на своите идентификационни номера. Това гарантира, че данните от шината няма да бъдат изкривени.
Освен това, след като един възел приключи предаването, друг възел може да открие, че шината е в покой и незабавно да започне предаване. Това елиминира необходимостта главният възел да прави запитвания, подобрява използването на шината и увеличава скоростта. Следователно, сервомоторите на CAN шината често се използват в системи с високи изисквания за производителност, като например автомобили и интелигентни домове.
Като цяло, окабеляването на сервомоторите за всеки комуникационен протокол е различно и няма строг стандарт за цветовете на сигналните линии. Следователно, ако искате да разберете окабеляването на вашия собствен сервомотор, можете да се обърнете към съответната информация, да сравните методите на окабеляване на различните комуникационни протоколи, да анализирате и прецените въз основа на вашите реални нужди или да се консултирате с професионалист. На непрофесионалистите се препоръчва да не разглобяват машината без разрешение, тъй като това лесно може да повреди сервото.
Време на публикуване: 23 август 2025 г.