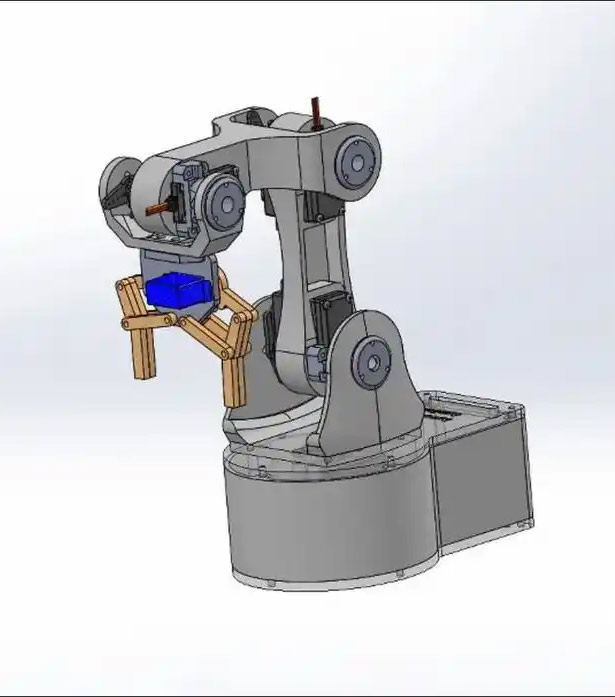
За да може роботизираната ръка да се движи гъвкаво и да захваща обекти прецизно, ключът се крие в прецизното управление на всяка от ставите ѝ. Именно тук серво моторите играят своята роля. Като основен задвижващ компонент на роботизираната ръка, серво моторът преобразува електрическите сигнали в прецизно ъглово движение, като по този начин постига позиционирането и управлението на роботизираната ръка.
Разбирането на това как серво моторите управляват роботизирани ръце е ключова стъпка в света на проектирането и производството на роботи.
Какъв е основният принцип на управление на серво мотора на роботизирана ръка?
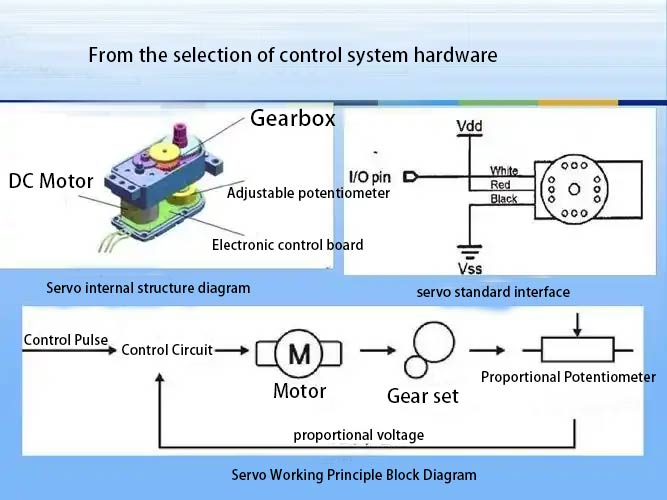
Серво моторът съдържа малък DC мотор, зъбни колела и потенциометър за обратна връзка по позицията. Когато изпратите управляващ сигнал, управляващата верига сравнява този сигнал с текущия ъгъл, подаден обратно от потенциометъра.
Ако има несъответствие, двигателят стартира, използвайки зъбните колела, за да забави оборотите и да увеличи въртящия момент, което кара изходния вал да се върти, докато достигне определената позиция и спре. Тази система за управление със затворен контур осигурява точността на управление на ъгъла.
За роботизирани ръце,всяка става е оборудвана със сервоЧрез координиране на ъглите на въртене на множество серво мотори, крайният ефектор на роботизираното рамо може да следва предварително определена траектория в пространството.
Например, за да може роботизирана ръка с три степени на свобода да повдигне чаша, поставена на маса, серво моторите на раменните, лакътните и китковите стави трябва да работят заедно, за да изчислят и изпълнят серия от непрекъснати промени на ъгъла.
Защо серво моторите са подходящи за управление на роботизирана ръка?
Сервомоторите имат значително предимство: висока степен на интеграция. Те помещават двигателя, редуктора и управляващата схема, всичко това в компактен корпус, предоставяйки на разработчиците решение „plug and play“.
Производители на роботизирани раменане е необходимо да купувате двигатели и драйвери отделно, нито пък е необходимо да извършват сложна настройка на PID параметрите. Това значително намалява бариерата за навлизане на роботизирани ръце и скъсява цикъла на разработка.
Въртящият момент при спиране, осигурен от серво мотора, е от решаващо значение за роботизираното рамо. След като роботизираното рамо достигне целевата позиция, дори ако е нарушено от външни сили, серво моторът ще продължи да подава енергия, за да поддържа ъгъла и по този начин да прояви известна степен на „задържаща сила“.
Именно тази характеристика позволява на роботизираното рамо да държи обектите в стабилно състояние или да не се отклонява лесно от предварително зададената позиция при лек сблъсък.
Как да изберем правилния серво модел за роботизирана ръка
При избора на серво мотор, въртящият момент и скоростта са двата най-важни параметъра. Въртящият момент определя „силата“ на серво мотора, позволявайки му да преодолее въртящия момент, генериран от теглото на звената на роботизираното рамо и товара. Един прост метод за оценка е, че въртящият момент, необходим за съединението, трябва да бъде поне 1,5 пъти въртящия момент, генериран от звената и товара.
Скоростта влияе върху плавността на движенията на роботизираната ръка; колкото по-ниска е стойността, например 0,1 сек/60°, толкова по-бързо е движението.
За образователни или настолни проекти с роботизирана ръка, общотоСерво DS-R003BМоделът на двигателя често е добра отправна точка с отлична икономическа ефективност.
Какъв е специфичният формат на управляващия сигнал на серво мотора?
Сервомоторите широко използват PWM (импулсно-широчинна модулация) сигнали за управление. Управляващият импулс не се определя от нивото на напрежение, а от неговата продължителност. Стандартният период на управляващия импулс обикновено е 20 милисекунди.
През този период продължителността на сигнала с високо ниво варира между 0,5 и 2,5 милисекунди. Тази ширина на импулса съответства директно на ъгловото изместване на изходния вал от 0° до 180°.
По-конкретно, импулсна ширина от 0,5 ms обикновено съответства на позиция 0°, 1,5 ms на неутрална позиция 90° и 2,5 ms на позиция 180°. Трябва да използвате входно/изходните портове на микроконтролера, за да генерирате тази импулсна форма на вълната със специфична ширина.
Как да програмираме координираното движение на роботизирана ръка?
Най-важният аспект от използването на програмиране за управление на роботизирана ръка с много степени на свобода се крие в кинематичните изчисления. Трябва да се установи връзка между „ставно пространство“ и „декартово пространство“.
Вземайки за пример линейното движение на крайния ефектор на роботизираната ръка, трябва да изчислите този прав път в обратна посока, трансформирайки го в поредица от ъгли, които се променят с течение на времето за всяко съчленено серво.
В реалното програмиране, първопланирайте желаната траектория на крайния ефектор на роботизираната ръкаСлед това, използвайки обратна кинематика, изчислявате целевия ъгъл, под който всяко серво трябва да се върти в реално време.
След това платката за управление изпраща съответните PWM сигнали към всяко серво последователно, като гарантира, че те достигат определените си позиции едновременно или последователно. Това постига плавни, координирани комбинирани движения.
Често срещани проблеми при изграждането на сервомонтирано роботизирано рамо
За начинаещи най-често срещаният проблем е, че ставите на роботизираното рамо може да вибрират или да не достигат точно позициите си. Това обикновено се дължи на недостатъчно захранване. Когато няколко сервомотора работят едновременно, консумацията на ток е много висока, която USB порт на компютър или обикновена батерия не могат да понесат, което води до рязък спад на напрежението.
Решението е да се използва отделно, регулирано захранване с достатъчна мощност и да се добави кондензатор с голям капацитет паралелно на захранващата линия на всяко серво, за да се буферира текущото търсене.
Недостатъчната механична твърдост, водеща до прекалено стегнат монтаж, е друг често срещан проблем. Структурното клатушкане ще разсее въртящия момент на сервото, докато прекалено стегнатият монтаж ще увеличи съпротивлението на триене. И двете ситуации могат да доведат до неточно позициониране на сервото и дори до прегряване.
Уверете се, че частите на роботизираната ви ръка са прецизно обработени, здраво свързани и чеСерво задвижващите плочи са правилно монтирани без приплъзванеДобавянето на подходящи закъснения на движението в кода може също да предотврати вибрациите на сервото, дължащи се на превишаване.
Време на публикуване: 31 октомври 2025 г.